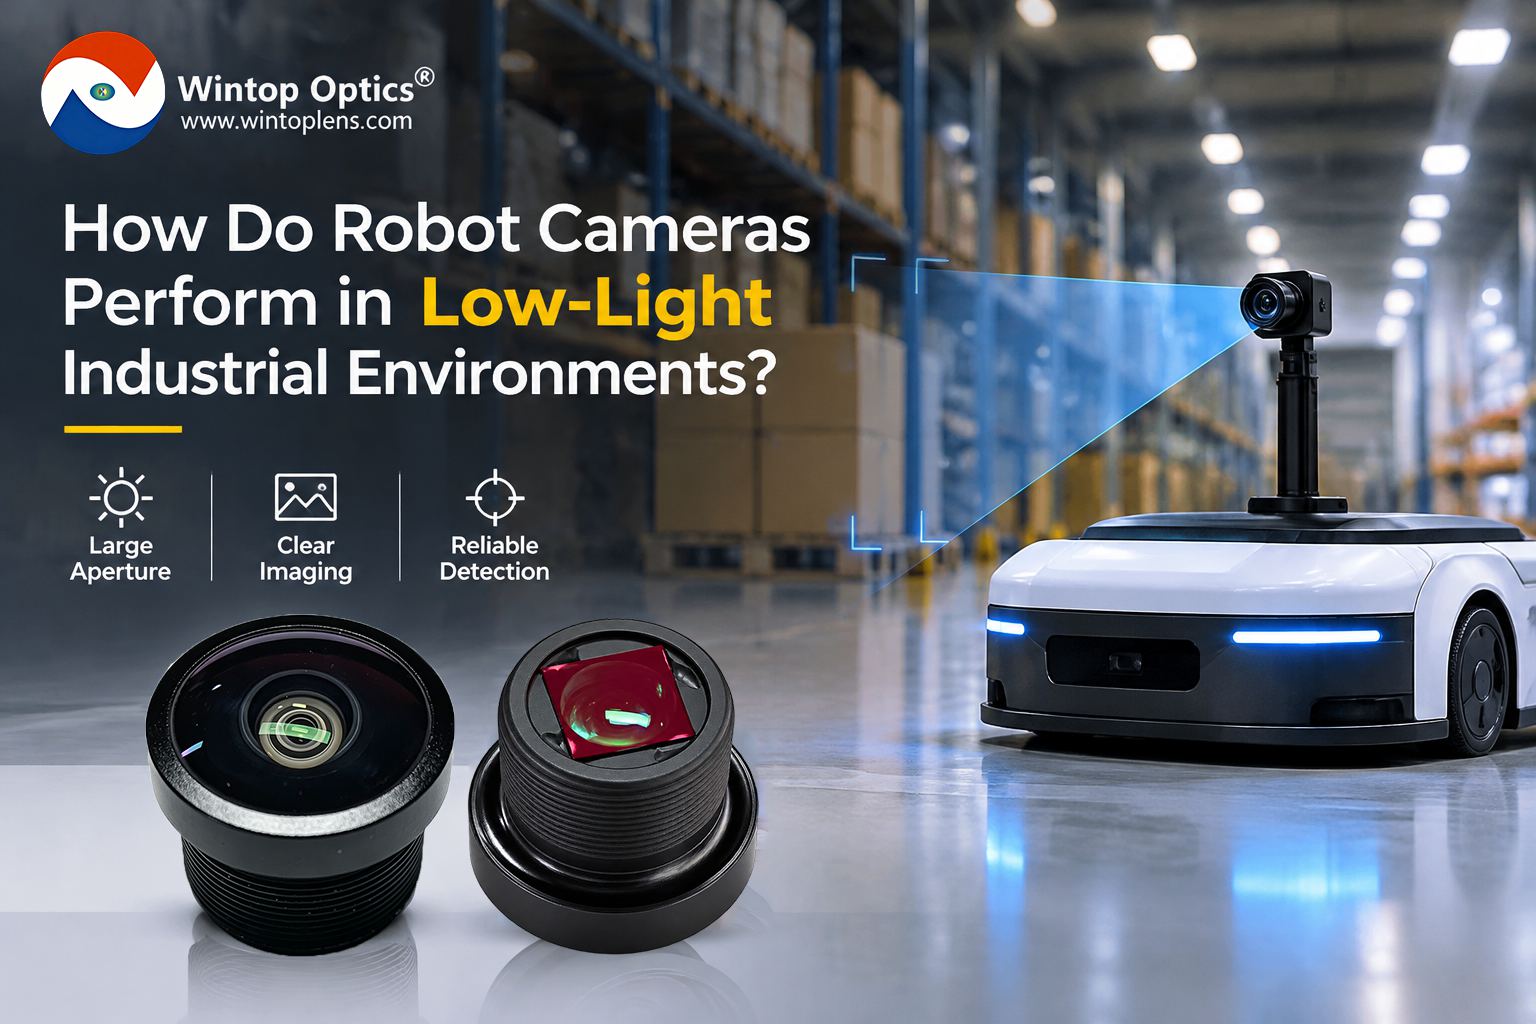
Wie verhalten sich Roboterkameras in industriellen Umgebungen mit schwachen Lichtverhältnissen?
Nov 06, 2026
In der modernen Industrieautomation wird von Robotern ein zuverlässiger 24-Stunden-Betrieb erwartet. Von automatisierten mobilen Robotern (AMRs) und fahrerlosen Transportsystemen (AGVs) in Lagerhallen bis hin zu Inspektionsrobotern und autonomen Reinigungsmaschinen müssen viele Robotersysteme auch unter suboptimalen Lichtverhältnissen zuverlässig funktionieren.Schlecht beleuchtete Lagerhallengänge, schlecht ausgeleuchtete Fabrikecken, Inspektionsbereiche bei Nacht und wechselnde Lichtverhältnisse zwischen Innen- und Außenbereich können die Leistung der Kamera beeinträchtigen.Bei nachlassenden Lichtverhältnissen können Roboterkameras dunklere Bilder liefern, feine Details verlieren oder Schwierigkeiten haben, nahe Objekte präzise zu erkennen. Diese Probleme können die Navigation, die Hinderniserkennung und die visuelle Inspektion beeinträchtigen.Wie kann man also Roboter-Bildverarbeitungssysteme Wie lässt sich in industriellen Umgebungen mit schwachen Lichtverhältnissen eine zuverlässige Bildgebung gewährleisten? Die Antwort hängt von mehreren Faktoren ab, darunter die Objektivöffnung, die Leistung des Bildsensors, die Belichtungseinstellungen und das optische Design.1. Warum stellt die Bildgebung bei schwachem Licht eine Herausforderung für Industrieroboter dar?Im Gegensatz zu stationären Überwachungskameras müssen Roboterkameras häufig Bilder aufnehmen, während sich der Roboter bewegt oder mit seiner Umgebung interagiert.Bei schwachen Lichtverhältnissen kann unzureichendes Licht, das den Bildsensor erreicht, zu verschiedenen Bildgebungsproblemen führen:Dunkle und unterbelichtete BilderBei unzureichendem Licht können Bilder zu dunkel erscheinen, was es den Bildverarbeitungsalgorithmen erschwert, Objekte, Kanten und Umgebungsmerkmale zu unterscheiden.Erhöhtes BildrauschenKamerasysteme können die elektronische Verstärkung erhöhen, um unzureichendes Licht auszugleichen. Eine zu hohe Verstärkung kann jedoch unerwünschtes Bildrauschen verstärken, die Bildschärfe verringern und die Objekterkennung beeinträchtigen.Bewegungsunschärfe bei RoboterbewegungLängere Belichtungszeiten lassen mehr Licht auf den Sensor fallen, können aber auch Bewegungsunschärfe verursachen, wenn sich der Roboter oder Objekte in der Umgebung bewegen.Verminderte Zuverlässigkeit der visuellen ErkennungEine schlechte Bildqualität kann es Robotersystemen erschweren, Hindernisse zu erkennen, Objekte zu identifizieren und während des Betriebs konsistente visuelle Informationen aufrechtzuerhalten.Für Roboter, die kontinuierlich in Lagerhallen, Fabriken und im Freien eingesetzt werden, ist die Bildgebung bei schwachem Licht ein wichtiger Aspekt bei der Entwicklung von Kameras und Objektiven.2. Wie verbessert ein Objektiv mit großer Blendenöffnung die Leistung bei schwachem Licht?Einer der wichtigsten optischen Faktoren, die die Bildgebung bei schwachem Licht beeinflussen, ist die Linsenapertur.Die Blendenöffnung bestimmt, wie viel Licht durch das Objektiv auf den Bildsensor gelangt. Sie wird üblicherweise als Blendenzahl (F-Zahl) angegeben, z. B. F1.6, F2.0 oder F2.8.Eine kleinere Blendenzahl (F-Zahl) deutet im Allgemeinen auf eine größere Blendenöffnung und eine höhere Lichtsammelfähigkeit hin.Zum Beispiel:Blendenöffnung F1.6: Lässt mehr Licht in das optische System eintreten und eignet sich daher auch für Anwendungen mit begrenzter Beleuchtung.Blendenöffnung F2.0: Bietet ein sinnvolles Gleichgewicht zwischen Lichteinfall und Schärfentiefe für viele Anwendungen im Bereich der Roboterbildverarbeitung.Blendenöffnung F2.8: Lässt im Vergleich zu F1.6 oder F2.0 weniger Licht durch, was in dunkleren Umgebungen unter Umständen eine längere Belichtungszeit oder eine höhere Verstärkung erfordert.Unter gleichen Bedingungen hat ein Objektiv mit einer Lichtstärke von F1.6 eine größere Blendenöffnung als ein Objektiv mit einer Lichtstärke von F2.0 und kann theoretisch etwa 56 % mehr Licht durchlassen, vorausgesetzt, die optische Transmission ist vergleichbar.Bei mobilen Robotern kann dieses zusätzliche Licht der Kamera helfen, mit einer kürzeren Belichtungszeit oder einer geringeren Verstärkung eine ausreichende Belichtung zu erreichen.Dies ist besonders wertvoll beim Erfassen von sich bewegenden Objekten oder beim Überwachen der Umgebung, während sich der Roboter in Bewegung befindet.Eine größere Blendenöffnung ist jedoch nicht automatisch für jede Anwendung die beste Wahl. Optische Schärfe, Schärfentiefe, Sensorkompatibilität und die tatsächlichen Lichtverhältnisse müssen ebenfalls berücksichtigt werden.3. Warum die Blende allein nicht ausreichtObwohl eine große Blendenöffnung die Lichtaufnahme verbessert, hängt die Gesamtleistung bei schlechten Lichtverhältnissen vom gesamten Kamerasystem ab.Bildsensorgröße und PixelleistungDer Bildsensor wandelt einfallendes Licht in elektrische Signale um. Sensorgröße, Pixelgröße und Lichtempfindlichkeit beeinflussen die Leistungsfähigkeit einer Kamera bei schwachem Licht.Für die Erzielung klarer Bilder ist eine geeignete Kombination aus Objektiv und Bildsensor unerlässlich.Belichtungszeit und BildrateLängere Belichtungszeiten können die Bildhelligkeit verbessern, aber sie können Bewegungsunschärfe verursachen.Bei AMRs, AGVs und mobilen Inspektionsrobotern müssen die Belichtungseinstellungen entsprechend der Bewegungsgeschwindigkeit und den Anforderungen an die Bildaufnahme optimiert werden.Verstärkung und BildrauschenEine Erhöhung der Sensorverstärkung kann ein Bild aufhellen, aber eine übermäßige Verstärkung kann die Bildqualität verringern.Eine gut aufeinander abgestimmte Linse und ein ebensolcher Sensor können dem Abbildungssystem helfen, ausreichend Licht zu sammeln, ohne sich zu sehr auf die elektronische Verstärkung verlassen zu müssen.Optische Übertragung und BildqualitätDie Leistung eines Objektivs wird nicht allein durch die Blendenöffnung bestimmt. Optische Transmission, Linsenvergütung, optische Aberrationen und Bildschärfe beeinflussen ebenfalls die Qualität des endgültigen Bildes.Daher erfordert die Robotervision bei schlechten Lichtverhältnissen einen abgestimmten Ansatz für die optische Konstruktion und die Kamerakonfiguration.4. Welche Roboteranwendungen profitieren von Objektiven mit großer Apertur?Unterschiedliche Roboteranwendungen haben unterschiedliche Anforderungen an die Beleuchtung. Optische Designs mit großer Apertur können in den folgenden Umgebungen besonders nützlich sein.Lager-AMRs und AGVsAutonome mobile Roboter navigieren häufig durch Lagerhallen, Lagerbereiche und Ladezonen, wo die Lichtverhältnisse im Laufe des Tages variieren können.Objektive mit großer Blendenöffnung können die Bildaufnahme in schwach beleuchteten Bereichen verbessern und so die Hinderniserkennung und die Wahrnehmung der Umgebung unterstützen.Industrielle InspektionsroboterInspektionsroboter müssen möglicherweise visuelle Informationen in Geräteräumen, Produktionsanlagen oder teilweise geschlossenen Industrieräumen erfassen.Eine zuverlässige Lichtaufnahme trägt dazu bei, die Bildsichtbarkeit auch bei eingeschränkter Umgebungsbeleuchtung aufrechtzuerhalten.Gewerbliche ReinigungsroboterGewerbliche Reinigungsroboter kommen häufig in großen Gebäuden, Fluren, Parkhäusern und anderen Bereichen mit ungleichmäßiger Beleuchtung zum Einsatz.Eine geeignete Linse mit großer Apertur kann ihren Bildverarbeitungssystemen helfen, Umgebungsinformationen auch bei wechselnden Lichtverhältnissen zu erfassen.Inspektions- und Sicherheitsroboter für den AußenbereichAußenroboter können in den frühen Morgenstunden, am Abend oder nachts zum Einsatz kommen.Bei diesen Anwendungen sollten die Linsenöffnung zusammen mit der Sensorempfindlichkeit, der Belichtungssteuerung und gegebenenfalls der Zusatzbeleuchtung bewertet werden.5. Was sollten Hersteller bei der Auswahl eines Objektivs für Roboter bei schlechten Lichtverhältnissen berücksichtigen?Für Entwickler von Robotern und Hersteller von Kameramodulen erfordert die Auswahl eines geeigneten Objektivs für schlechte Lichtverhältnisse mehr als nur den Vergleich der Blendenzahlen.Bei der optischen Integration sollten mehrere Faktoren berücksichtigt werden:Öffnung: Bei Bedarf an größerer Lichtdurchlässigkeit sollten Sie F1.6- oder F2.0-Designs in Betracht ziehen.Sensorkompatibilität: Wählen Sie das Objektiv passend zur Größe und Auflösung des Bildsensors.Optische Schärfe: Stellen Sie sicher, dass im gesamten erforderlichen Sichtfeld ausreichend Bilddetails vorhanden sind.Sichtfeld: Wählen Sie einen geeigneten Sichtbereich für die Navigations- oder Inspektionsaufgaben des Roboters.Schärfentiefe: Berücksichtigen Sie den Arbeitsabstand und den Bereich der Objekte, die scharf abgebildet werden müssen.Mechanische Integration: Prüfen Sie die Abmessungen des Objektivs, TTL, Montageschnittstellen und den Einbauraum.Bei Anwendungen zur Hinderniserkennung im Nahfeld oder zur Objekterkennung in unterschiedlichen Entfernungen ist die Schärfentiefe besonders wichtig. Eine sehr große Apertur kann den Bereich der Entfernungen, in denen die Abbildung noch ausreichend scharf ist, verringern.Daher ist es unerlässlich, das komplette Kamera- und Objektivsystem unter realen Betriebsbedingungen zu testen.6. Wintop Optics: Optische Linsenlösungen für die RobotervisionBei Wintop OpticsWir verstehen, dass zuverlässige Robotervision mit geeigneten optischen Komponenten beginnt.Mit 20 Jahren Erfahrung in der Entwicklung und Herstellung optischer Linsen bieten wir Bildgebungslinsenlösungen für verschiedene Roboteranwendungen an, darunter AMRs, AGVs, industrielle Inspektionsroboter, kommerzielle Reinigungsroboter und autonome mobile Systeme.Unser Roboterlinsenlösungen decken verschiedene optische Anforderungen ab, darunter:F1.6- und F2.0-Designs mit großer Blendenöffnung für verbesserten Lichteinfall.Weitwinkel- und Fischaugenoptiken für die Umgebungswahrnehmung.Kompatibilität mit hochauflösenden Bildgebungssystemen für robotische Bildverarbeitungssysteme.Kontrollierte Verzerrung für unterschiedliche Bildverarbeitungsanforderungen.Kompakte optische Strukturen für die platzsparende Kameraintegration.Kundenspezifische Linsenentwicklung basierend auf spezifischen Anwendungsanforderungen.Ob Sie einen Lagernavigationsroboter, ein industrielles Inspektionssystem oder eine autonome Reinigungsmaschine entwickeln – die Wahl der richtigen optischen Linse kann dazu beitragen, die Konsistenz und Zuverlässigkeit Ihres Bildverarbeitungssystems zu verbessern.Suchen Sie ein Kameraobjektiv mit großer Blendenöffnung für Ihr Robotervisionsprojekt?Kontaktieren Sie Wintop Optics, um Ihre Anforderungen an die Bildgebung zu besprechen und geeignete optische Linsenlösungen für Ihre Roboteranwendungen der nächsten Generation zu erkunden.Häufig gestellte FragenFrage 1: Welche Blendenöffnung ist für Roboter-Kameras bei schlechten Lichtverhältnissen am besten geeignet?Objektive mit einer Blendenöffnung von F1.6 und F2.0 sind gängige Optionen für Roboter-Vision-Anwendungen, die eine verbesserte Lichtdurchlässigkeit erfordern. Die ideale Blendenöffnung hängt von der Umgebungsbeleuchtung, der Sensorleistung, dem Arbeitsabstand und den Anforderungen an die Schärfentiefe ab.Frage 2: Ist ein F1.6-Objektiv für Aufnahmen bei schwachem Licht besser geeignet als ein F2.0-Objektiv?Im Allgemeinen ja. Ein Objektiv mit einer Lichtstärke von F1.6 hat eine größere Blendenöffnung und kann unter vergleichbaren Bedingungen theoretisch etwa 56 % mehr Licht durchlassen als ein Objektiv mit F2.0. Die Gesamtbildqualität hängt jedoch auch von der Lichtdurchlässigkeit, der Sensorempfindlichkeit und den Belichtungseinstellungen ab.Frage 3: Kann ein Objektiv mit großer Blendenöffnung Bewegungsunschärfe bei mobilen Robotern reduzieren?Eine größere Blendenöffnung lässt mehr Licht auf den Sensor fallen und ermöglicht so potenziell kürzere Belichtungszeiten. Dies kann dazu beitragen, Bewegungsunschärfe bei sich bewegenden Robotern oder Objekten in der Umgebung zu reduzieren.Frage 4: Warum erzeugen Roboterkameras in dunklen Umgebungen verrauschte Bilder?Bei unzureichender Beleuchtung erhöhen Kamerasysteme unter Umständen die elektronische Verstärkung, um die Bilder aufzuhellen. Eine zu hohe Verstärkung kann jedoch das Bildrauschen verstärken, die Bildschärfe verringern und die Objekterkennung beeinträchtigen.Frage 5: Bietet Wintop Optics großflächige Objektive für die Robotervision an?Ja. Wintop Optics entwickelt und fertigt optische Abbildungslinsen für Roboteranwendungen, darunter auch großaperturige Ausführungen mit F1.6 und F2.0. Kundenspezifische optische Lösungen können ebenfalls auf Basis spezifischer Anforderungen an Sensoren, Sichtfeld und mechanische Integration besprochen werden.



 Melden Sie sich für unseren Newsletter an


 IPv6 network supported.